
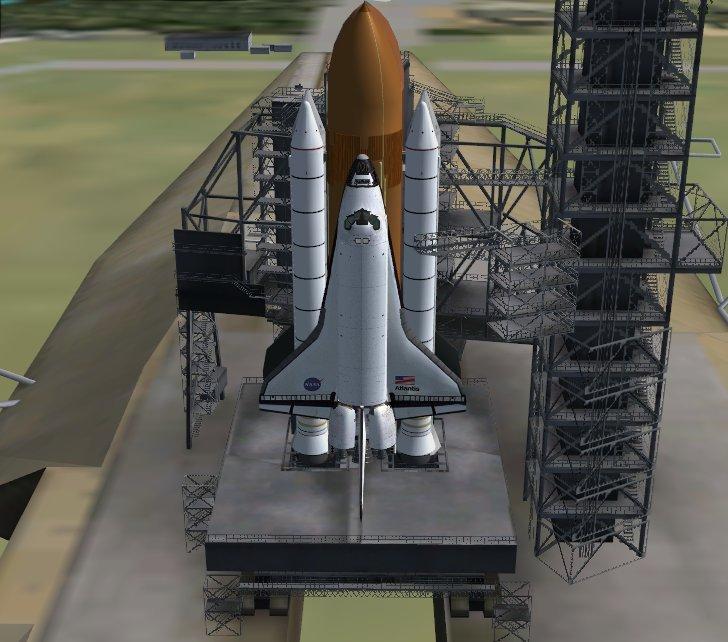
Space Shuttle Atlantis FSX-SP2
動的なコックピットに加え、ペイロードベイとロボットアームのアニメーションを備え、準軌道飛行に対応しています。分離操作と垂直打ち上げの手順も文書に記載されています。
画像とスクリーンショット
写真4枚全画面表示
このページの内容
概要
Bruce FitzgeraldのAtlantisシャトルをFSX SP2およびAcceleration向けに改修し、モデル、テクスチャ、飛行特性を見直したうえで、FSXA SDKを使用してコンパイルしています。モデルの説明では、リアリズム設定を最大にした状態で、最大マッハ4.65、高度700,000フィート近くに達する準軌道飛行が可能とされています。これらの数値はシミュレーター内での挙動を示すものです。
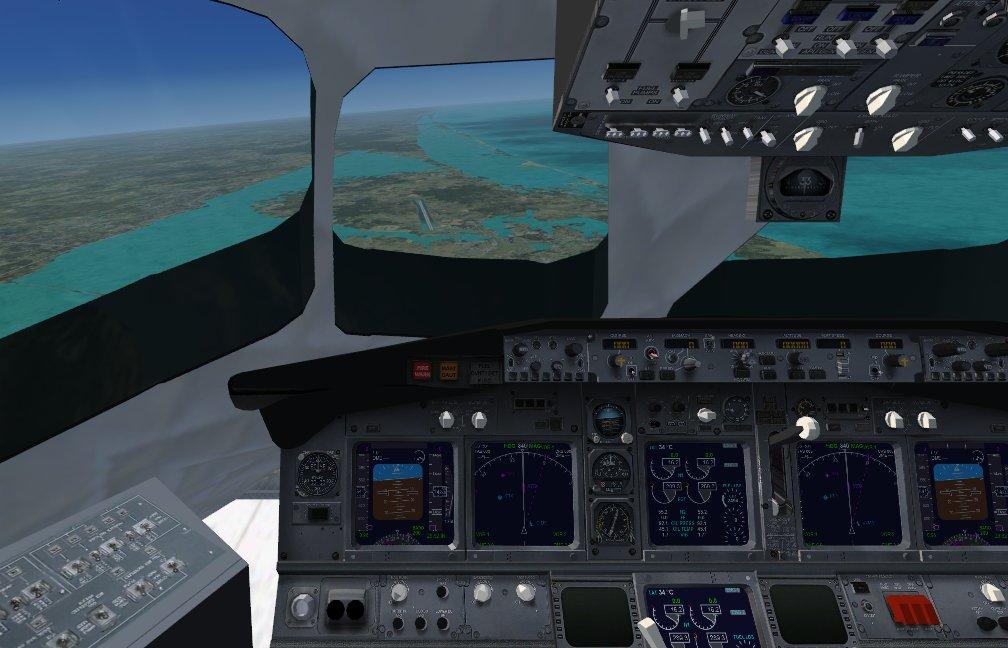
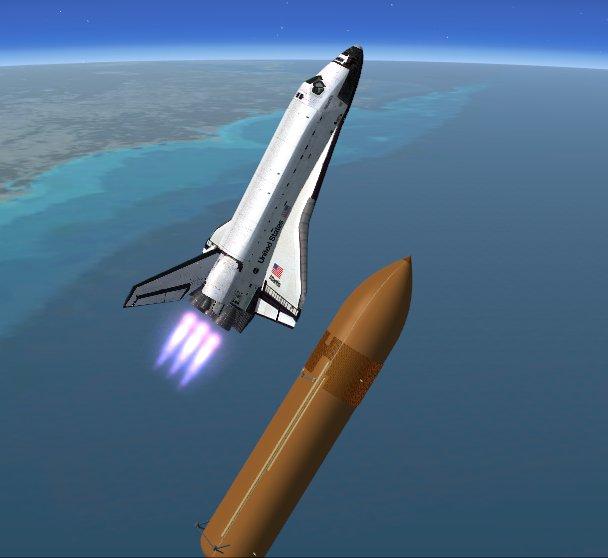
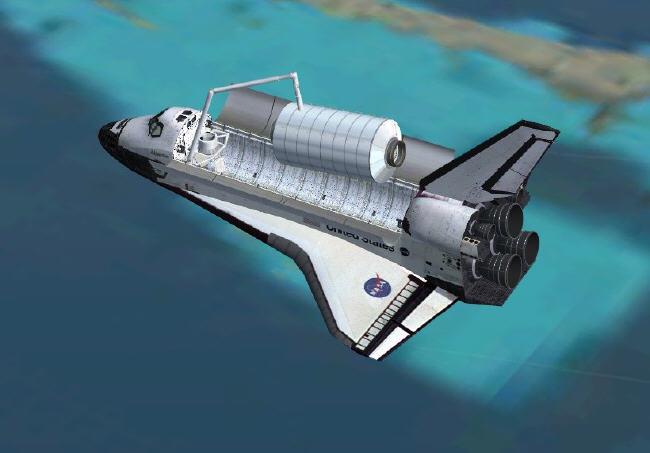
動的なバーチャルコックピットには、ペイロードベイを望む窓からの視点カメラが含まれます。アニメーションは、SRB、外部燃料タンク、ペイロードベイのドア、ロボットアーム、ラダー兼スピードブレーキ、各可動翼面、前輪操向に対応しています。発射台のシーナリーは含まれていません。
- Shift + E:ペイロードベイのドア。
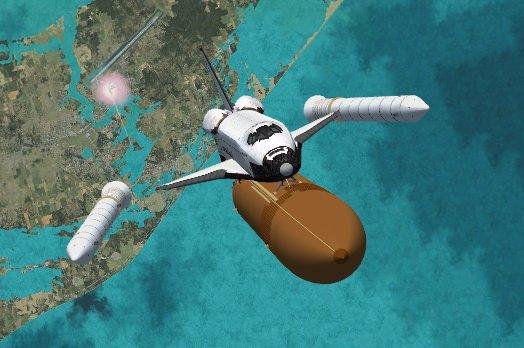
- Shift + Eを押してから2:SRBの分離。
- Shift + Eを押してから3:外部燃料タンクの分離。
- Shift + Eを押してから4:ロボットアームとモジュール。
航空機と同じように飛行させる場合は、出口2と3の操作で、ブースターと外部燃料タンクを取り外してください。
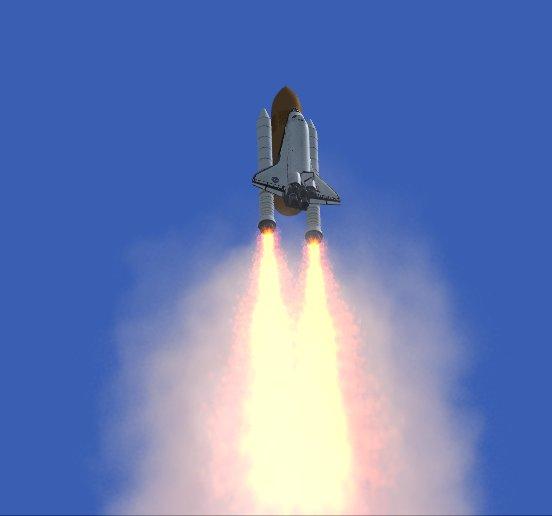
シミュレーター内での垂直打ち上げ:
- YキーでSlew(スルー)モードに切り替え、シャトルを垂直に起こして、発射地点に配置します。
- 推力をおよそ20~25%に設定してから、Slew(スルー)モードを解除します。
- 推力を100%まで徐々に上げてください。
- 十分な高度に達してシャトルが安定したら、SRBと外部燃料タンクを分離してください。
詳しくは、付属の英語ドキュメントをお読みください。下のfilipe026による動画で、打ち上げ手順を確認できます。
スペースシャトル・アトランティス(OV-104)は、1985年十月に初飛行し、2011年七月にはスペースシャトル計画の最終ミッションを担いました。
ライセンスとクレジット
- 制作者
- Bruce Fitzgerald
コメント
Rikooooメンバーによるフライトの体験談、ヒント、質問。
ディスカッションを読み込み中…